


Робот для палетирования RP32-180
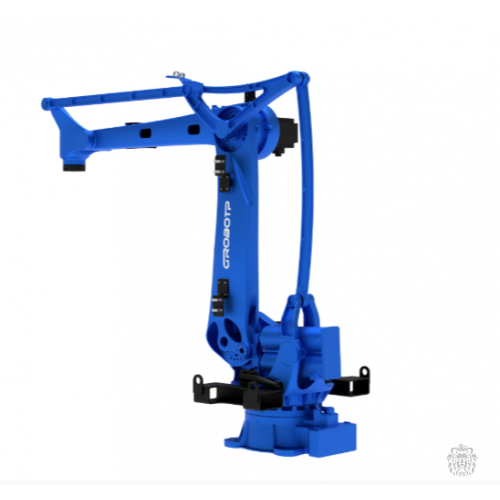
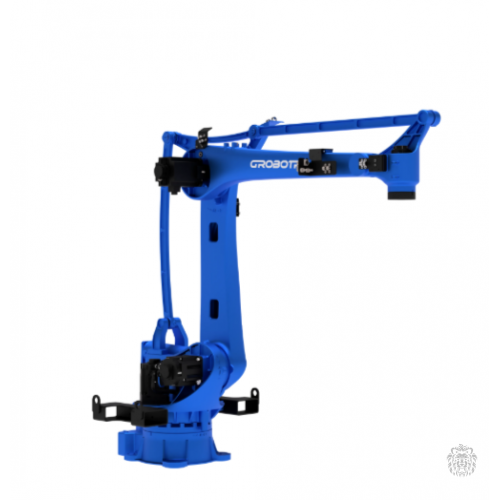
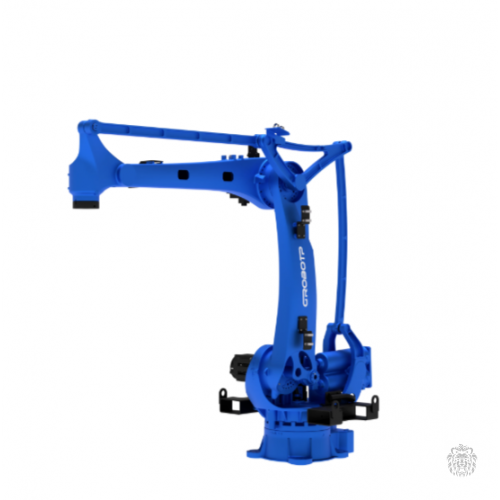
Робот для палетирования RP32-180
Четырёхосевой промышленный робот RP32-180 предназначен для операций палетирования, депалетирования, укладки и перемещения упакованной продукции в составе производственных линий. Робот рассчитан на работу с полезной нагрузкой до 180 кг, что позволяет использовать крупногабаритные вакуумные и механические захваты для коробов, мешков, ящиков и другой тяжёлой транспортной тары. Увеличенный радиус действия 3130 мм обеспечивает формирование паллет на удалённых позициях и работу с несколькими зонами укладки без перестановки оборудования. Кинематическая схема оптимизирована под повторяющиеся вертикально-горизонтальные перемещения с фиксированной ориентацией инструмента, характерные для задач паллетирования. Промышленный робот-манипулятор CRP RP32-180 — четырёхосевой паллетайзер, предназначенный для автоматизации процессов паллетирования, депаллетирования и перемещения тяжёлой упакованной продукции. Он рассчитан на работу с нагрузкой до 180 кг и имеет максимальный радиус действия 3130 мм.
Конфигурационные особенности системы
Робот выполнен по четырёхосевой кинематической схеме с параллельной рычажно-тяговой структурой, рассчитанной на работу с большими массами и повышенными инерционными нагрузками. Такая конструкция обеспечивает высокую жёсткость системы, устойчивость движения и стабильную повторяемость позиционирования ±0,1 мм при интенсивных циклах укладки. В конструкции реализованы функции гравитационной компенсации и адаптации под нагрузку, а также S-образные профили ускорений и торможений, что снижает динамические удары, уменьшает вибрации и обеспечивает плавное движение при смене траекторий.
Параллельная тяговая схема позволяет оптимально распределять нагрузки по узлам привода, снижает вероятность сингулярностей, позволяет сократить занимаемую площадь и обеспечить стабильную работу при перемещении тяжёлых грузов. Ось вращения захвата рассчитана на высокую допустимую инерцию до 50 кг·м², что позволяет использовать массивные захваты без ухудшения плавности и стабильности движения. Для подключения вакуумных систем предусмотрены два пневмоканала диаметра Ø12 мм и интерфейс ввода-вывода 26-pin, обеспечивающие стабильную работу захватов при больших расходах воздуха.
В конструкции применяются гибкие кабели, рассчитанные на длительную циклическую эксплуатацию, а встроенные трёхфазные фильтры повышают электромагнитную устойчивость системы управления. Робот оснащён независимой системой аварийной остановки с двухканальным отключением на базе реле безопасности, обеспечивающей надёжный аварийный останов. Робот рассчитан на установку в напольном исполнении и предназначен для длительной непрерывной работы в составе автоматизированных упаковочных линий.
Технические характеристики
Степень подвижности: 4 оси.
Максимальная нагрузка: 180 кг.
Точность повторного позиционирования: ±0,1 мм.
Максимальный охват (длина руки): 3130 мм.
Вес робота: 845 кг.
Уровень шума: менее 80 дБ.
Способ крепления: напольный.
Диапазон движения по осям:
ось 1: -175° ~ 175°;
ось 2: -85° ~ 35°;
ось 3: -70° ~ 100°;
ось 4: -360° ~ 360°.
Максимальная скорость движения по осям:
ось 1: 135°/с;
ось 2: 130°/с;
ось 3: 130°/с;
ось 4: 280°/с.
Допустимый крутящий момент (ось 4): 190 Н·м.
Допустимый момент инерции (ось 4): 50 кг·м².
Особенности конструкции и технологии
Кинематическая схема. Четырёхосевая конструкция с параллельной рычажно-тяговой структурой, оптимизированная под работу с большими массами и высокими инерционными нагрузками. Такая схема обеспечивает высокую жёсткость механической системы, устойчивость движения и стабильную повторяемость позиционирования при интенсивных циклах укладки.
Гравитационная компенсация и адаптация под нагрузку. Эти функции автоматически подстраиваются под вес груза.
S-образные профили ускорений и торможений. Снижают динамические удары, уменьшают вибрации и обеспечивают плавное движение при смене траекторий.
Ось вращения захвата. Рассчитана на высокую допустимую инерцию до 50 кг·м², что позволяет использовать массивные захваты без ухудшения плавности и стабильности движения.
Два пневмоканала диаметром Ø12 мм и интерфейс ввода-вывода 26-pin. Обеспечивают стабильное питание вакуумных систем при больших расходах воздуха.
Гибкие кабели. Рассчитаны на длительную циклическую эксплуатацию.
Встроенные трёхфазные фильтры. Повышают электромагнитную устойчивость системы управления.
Независимая система аварийной остановки. Оснащена двухканальным отключением на базе реле безопасности, что гарантирует мгновенный и надёжный останов в экстренных ситуациях.
Требования к условиям использования
Средняя температура: 0–45 °C.
Относительная влажность: 20–80% (без конденсата).
Вибрации: менее 0,5 G.
Робот должен быть установлен вдалеке от горючих или коррозионных жидкостей и газов, источников электрических помех.
Уровень защиты: IP54.
Применение: сборка; перемещение; шлифовка; паллетирование; укладка; обслуживание конвейеров; разгрузка и погрузка.
Робот может применяться в пищевой, упаковочной, химической и других областях промышленности.
Теги: Робот для палетирования RP32-180 Купить, Цена, Робот для паллет, Робот для перемещения паллет, Промышленный робот-манипулятор CRP RP32-180, четырёхосевой паллетайзер


.png)


