


Робот для палетирования RP24-130
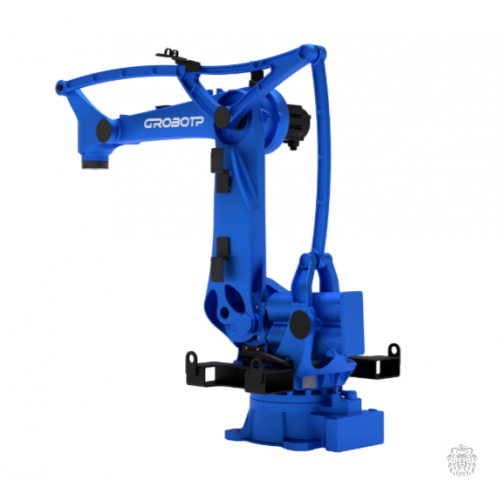
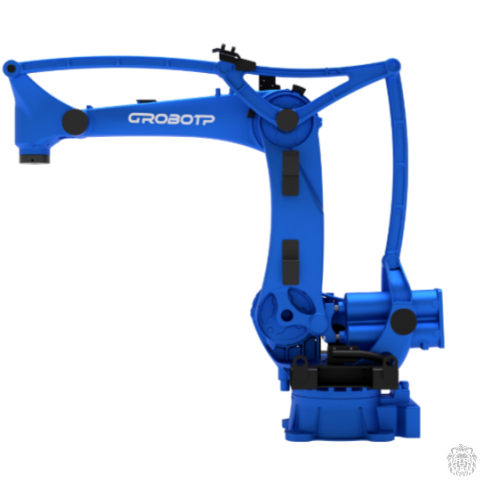
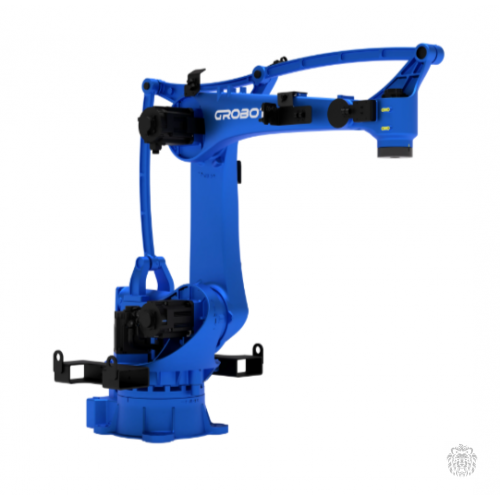
Робот для палетирования RP24-130
Четырёхосевой промышленный робот RP24-130 предназначен для операций палетирования, депалетирования, укладки и перемещения упакованной продукции в составе производственных линий. Робот рассчитан на работу с полезной нагрузкой до 130 кг, что позволяет использовать вакуумные и механические захваты для тяжелых коробов, мешков, ящиков и другой транспортной тары. Кинематическая схема ориентирована на высокоскоростные повторяющиеся перемещения по вертикально-горизонтальным траекториям с фиксированной ориентацией инструмента, характерные для задач паллетирования. Промышленный робот-манипулятор RP24-130 — четырёхосевой паллетайзер, предназначенный для автоматизации задач паллетирования, депаллетирования, укладки и перемещения упакованной продукции в составе производственных линий. Он рассчитан на работу с полезной нагрузкой до 130 кг, что позволяет использовать вакуумные и механические захваты для тяжёлых коробов, мешков, ящиков и другой транспортной тары.
Конфигурационные особенности системы
Робот выполнен по четырёхосевой кинематической схеме с параллельной рычажно-тяговой структурой, оптимизированной под работу с большими массами и высокими инерционными нагрузками. Такая конструкция обеспечивает высокую жёсткость механической системы, устойчивость движения и стабильную повторяемость позиционирования при интенсивных циклах укладки. В конструкции реализованы функции гравитационной компенсации и адаптации под нагрузку, а также S-образные профили ускорений и торможений, что снижает ударные нагрузки на механические узлы и повышает плавность хода при смене траекторий.
Применение параллельной тяговой схемы снижает вероятность сингулярностей и позволяет сократить занимаемую площадь и обеспечить более равномерное распределение нагрузок по узлам привода. Встроенные трёхфазные фильтры улучшают показатели электромагнитной совместимости и повышают устойчивость работы системы управления в условиях промышленной эксплуатации. В конструкции используются гибкие кабели, предназначенные для длительной циклической работы роботов. Тяговые элементы и шарнирные узлы выполнены в защищённом исполнении, что повышает ресурс механизмов и снижает частоту обслуживания при длительной эксплуатации. Внутренняя прокладка кабелей и пневмолиний минимизирует риск механических повреждений и упрощает интеграцию робота в ячейки.
Для работы с вакуумными захватами в конструкции предусмотрены два пневмоканала 2 × Ø12 мм и интерфейсом ввода-вывода 26-pin, обеспечивающие подключение и стабильное питание захватных систем при перемещении тяжёлых грузов. Интегрированная система аварийной остановки с двухканальным отключением на базе реле безопасности обеспечивает надёжный аварийный останов и соответствует требованиям промышленной безопасности. Робот рассчитан на установку в напольном исполнении и предназначен для длительной непрерывной работы в составе автоматизированных упаковочных линий.
Технические характеристики
Степень подвижности: 4 оси.
Максимальная нагрузка: 130 кг.
Точность повторного позиционирования: ±0,2 мм.
Максимальный охват (длина руки): 2485 мм.
Вес робота: 820 кг.
Уровень шума: менее 80 дБ.
Способ крепления: к поверхности пола.
Диапазон движения по осям:
ось 1: -175° ~ 175°;
ось 2: 3° ~ 129°;
ось 3: 85° ~ 210°;
ось 4: -360° ~ 360°.
Максимальная скорость движения по осям:
ось 1: 154°/с;
ось 2: 166°/с;
ось 3: 104°/с;
ось 4: 271°/с.
Допустимый крутящий момент (ось 4): 125 Н·м.
Допустимый момент инерции (ось 4): 13 кг/м².
Особенности конструкции и технологии
Кинематическая схема. Четырёхосевая конструкция с параллельной рычажно-тяговой структурой, оптимизированная под работу с большими массами и высокими инерционными нагрузками. Такая схема обеспечивает высокую жёсткость механической системы, устойчивость движения и стабильную повторяемость позиционирования при интенсивных циклах укладки.
Гравитационная компенсация и адаптация под нагрузку. Эти функции автоматически подстраиваются под вес груза.
S-образные профили ускорений и торможений. Снижают ударные нагрузки на механические узлы и повышают плавность хода при смене траекторий.
Защищённое исполнение тяговых элементов и шарнирных узлов. Повышает ресурс механизмов и снижает частоту обслуживания при длительной эксплуатации.
Внутренняя прокладка кабелей и пневмолиний. Минимизирует риск механических повреждений и упрощает интеграцию робота в производственные ячейки.
Гибкие кабели. Рассчитаны на длительную циклическую работу.
Встроенные трёхфазные фильтры. Улучшают показатели электромагнитной совместимости и повышают устойчивость работы системы управления в условиях промышленной эксплуатации.
Интегрированная система аварийной остановки. Двухканальное отключение на базе реле безопасности гарантирует мгновенный и надёжный останов в экстренных ситуациях, соответствует требованиям промышленной безопасности.
Пневматическая система. Позволяет устанавливать вакуумные захваты с присосками для выполнения сложных задач, связанных с перемещением.
Два пневмоканала 2 × Ø12 мм и интерфейс ввода-вывода 26-pin. Обеспечивают подключение и стабильное питание захватных систем при перемещении тяжёлых грузов.
Требования к условиям использования
Средняя температура: 0–45 °C.
Относительная влажность: 20–80% (без конденсата).
Вибрации: менее 0,5 G.
Робот должен быть установлен вдалеке от горючих или коррозионных жидкостей и газов, источников электрических помех.
Уровень защиты: IP54.
Применение: сборка; перемещение; шлифовка; паллетирование; укладка; резка; обслуживание конвейеров; разгрузка и погрузка.
Теги: Робот для палетирования RP24-130 Купить, Цена, Робот для паллет, Промышленный робот-манипулятор RP24-130, Четырёхосевой паллетайзер


.png)


